Что сравнивали
Имплантат можно поставить тремя способами. «От руки» — хирург сверлит по цифровому плану, но без физических ограничителей. С хирургическим шаблоном — сверло идёт через втулки напечатанной направляющей. С динамической навигацией — камера следит за наконечником, а врач сверяется с планом на экране.
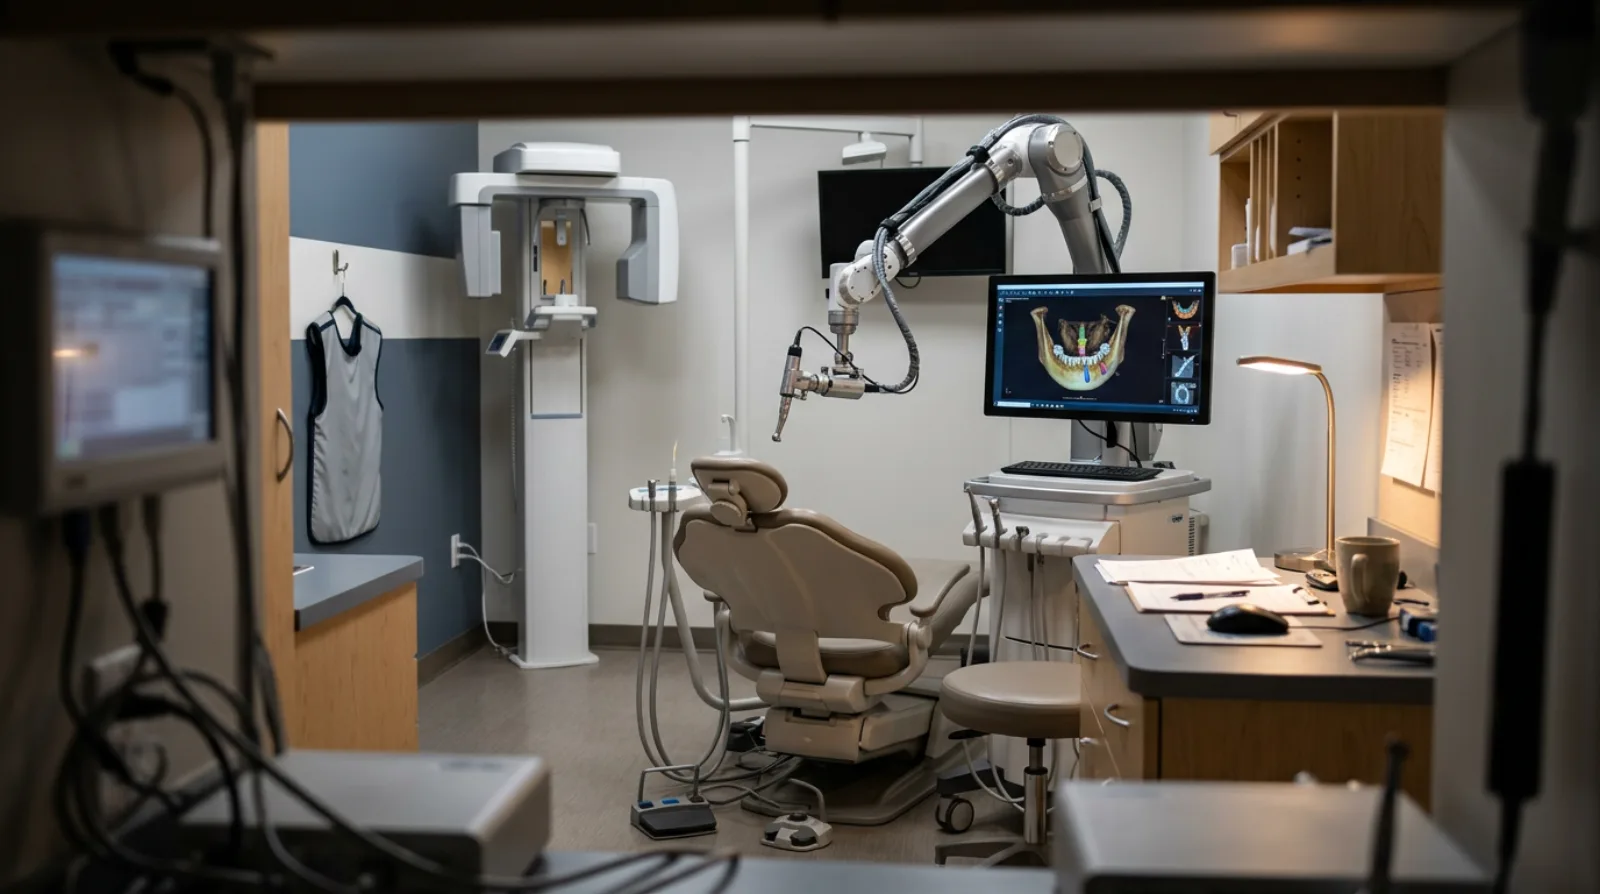
Роботизированная система добавляет четвёртый вариант: механическая рука держит наконечник по плану, построенному на конусно-лучевой компьютерной томограмме, и не даёт уйти в сторону. В разных системах доля работы робота разная — от удержания оси, когда врач только ведёт сверло вглубь, до почти автономного сверления.
Авторы из Саудовской Аравии и Йемена собрали все рандомизированные клинические испытания (РКИ), где робот сравнивался хотя бы с одним из трёх способов. Протокол обзора заранее зарегистрирован в международном реестре PROSPERO, конфликта интересов и финансирования авторы не заявляют. Статья вышла в журнале Clinical and Experimental Dental Research 19 сентября 2026 года в открытом доступе.
Что показал метаанализ
Точность в испытаниях считали одинаково: насколько фактическое положение имплантата на послеоперационной томограмме отличается от плана — на уровне платформы, у верхушки и по углу наклона.
| Сравнение | Платформа | Верхушка | Угол | Уверенность |
|---|---|---|---|---|
| Робот против «от руки» (5 РКИ, 444 имплантата) | на 0,64 мм точнее | на 1,10 мм точнее | на 4,56° точнее | умеренная |
| Робот против динамической навигации (2 РКИ) | разница 0,10 мм — недостоверна | разница 0,13 мм — недостоверна | на 0,77° точнее | высокая по углу |
| Робот против шаблона (1 малое РКИ) | разницы нет | разница недостоверна | разница недостоверна | низкая и очень низкая |
Чтобы понять масштаб, полезно посмотреть на абсолютные цифры отдельных испытаний. В двух исследованиях из Китая отклонение платформы у робота составило 0,76 и 0,70 мм, у хирурга «от руки» — 1,48 и 1,24 мм. По углу разрыв заметнее: 2,05° и 1,09° у робота против 7,33° и 7,43° «от руки».
Против динамической навигации робот выиграл только по углу, и авторы сами просят относиться к этому осторожно: вывод держится на двух испытаниях. В единственном сравнении с шаблоном отклонение платформы оказалось одинаковым — 1,1 мм в обеих группах. Но в этом испытании было по 15 пациентов на группу, и авторы подчёркивают: это недостаток данных, а не доказательство равенства.
Чего исследование не показало
Главная оговорка авторов: большая точность пока не превратилась в доказанную пользу для пациента. Ни одно испытание не оценивало, как положение имплантата сказывается на протезировании, состоянии тканей вокруг имплантата или удовлетворённости пациента в долгую.
Наблюдение в шести испытаниях длилось 3–6 месяцев, в седьмом оценивали только положение имплантата в первую неделю. Приживаемость за этот срок — от 93,3 до 100 % при любом способе установки. В группах робота отторжений не было, в группах «от руки» было два, но событий слишком мало, чтобы делать выводы.
Время операции измеряли по-разному: одни считали только сверление и установку, другие — ещё калибровку и регистрацию системы. Поэтому уверенность здесь очень низкая, и вывода о том, быстрее робот или медленнее, нет.
Не оценены и деньги: покупка системы, обслуживание, расходные элементы для регистрации, обучение персонала. Сколько операций нужно, чтобы выйти на стабильную точность, тоже не изучено.
Есть и ограничения выборки. Шесть испытаний из семи проведены в Китае, в нескольких все операции делал один опытный хирург, а в одном испытании у робота после калибровки заметно отклонилось сверло, и хирург закончил операцию «от руки» — этот случай из анализа исключили.
Что это значит для клиники в России
Для большинства клиник практический вывод скромнее рекламных обещаний. Точность установки уже сейчас можно поднять доступными способами — хирургическим шаблоном или навигацией, а робот даёт выигрыш прежде всего против работы «от руки».
Качество любого управляемого способа начинается с плана: томограммы, совмещения со сканом и решения о положении имплантата. Как читать конусно-лучевую томограмму перед имплантацией, мы разбирали в статье о КЛКТ перед имплантацией, а как печатать направляющую и не терять точность — в материале о хирургическом шаблоне.
Если клиника рассматривает покупку роботизированной системы, стоит считать экономику на своём потоке операций и проверить статус изделия в России. Исследование статус конкретных систем не обсуждает. Как проверить регистрационное удостоверение и реестр перед закупкой, — в нашем пошаговом разборе.
Частые вопросы
Робот ставит имплантат лучше врача?
Точнее относительно плана — да, если сравнивать с установкой «от руки»: в среднем на 0,64 мм на уровне платформы и на 4,6° по углу. Но лучше ли от этого результат лечения, пока не доказано.
А по сравнению с шаблоном?
Достоверной разницы нет, но и равенство не доказано. Сравнение единственное, в нём было по 15 пациентов на группу, поэтому уверенность в выводе низкая и очень низкая.
Сколько служат имплантаты, поставленные роботом?
Неизвестно: самое долгое наблюдение в испытаниях — полгода. За это время прижились 93,3–100 % имплантатов при любом способе установки.
Робот сокращает время операции?
Вывода нет. Время считали по-разному, и уверенность в этих данных очень низкая.
Почему почти все испытания из Китая?
Так сложилось по опубликованным работам: из семи рандомизированных испытаний, подходящих под критерии обзора, шесть проведены в Китае. Авторы называют это ограничением: результаты нужно проверить в многоцентровых испытаниях в других странах и на более долгом сроке.